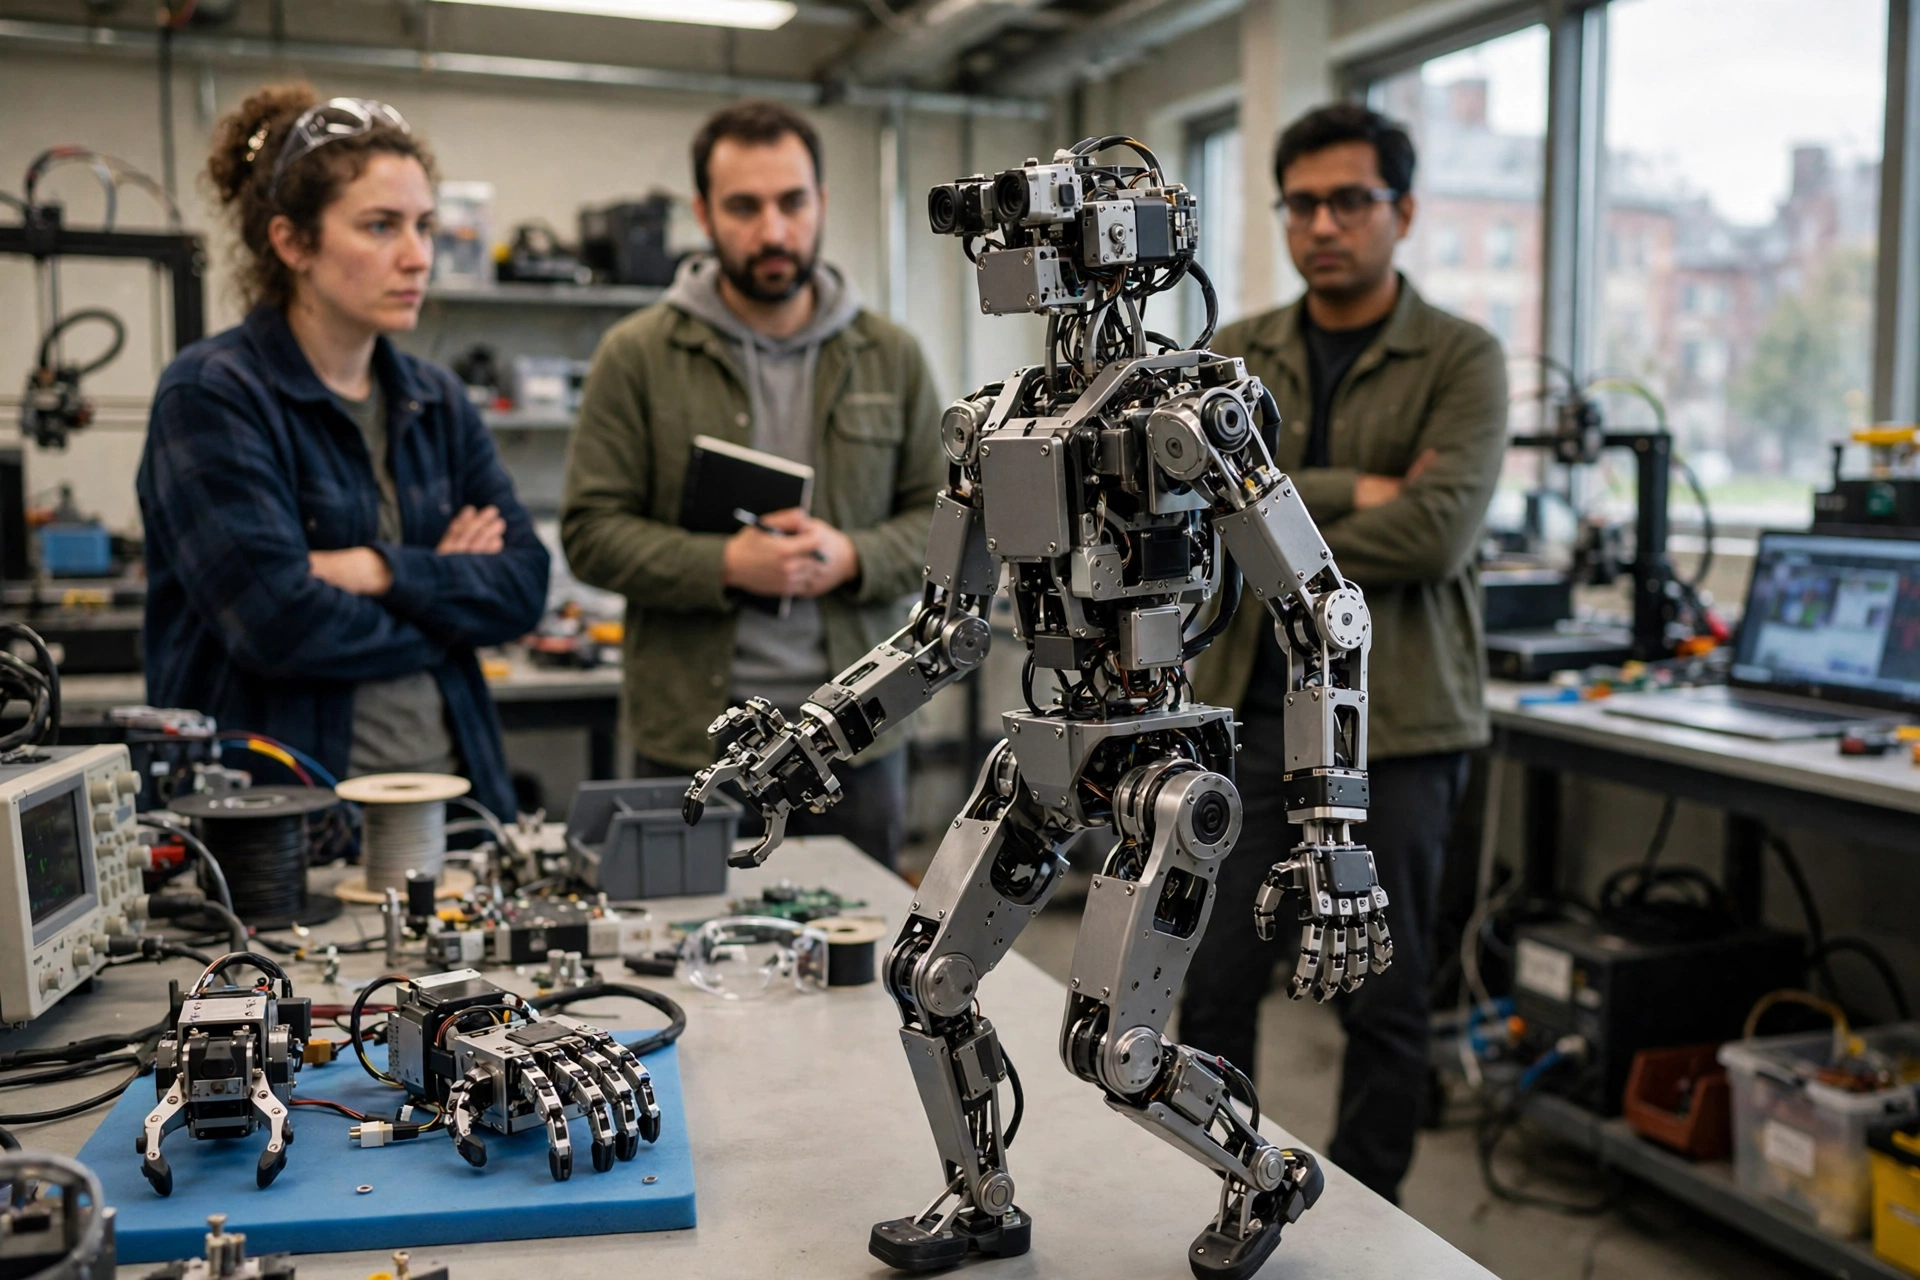
La mayoria de los robots humanoides llegan como cajas cerradas. Se puede usar el programa del fabricante y poco mas. RoboParty acaba de presentar justo lo contrario. Su nuevo RP1, tambien llamado ROBOTO 01, es un humanoide de codigo abierto en todos los niveles: el diseno del cuerpo es abierto, los actuadores de las articulaciones estan documentados, los controladores de bajo nivel y los algoritmos de control son de codigo abierto y la cadena de herramientas cubre desde la recogida de datos hasta el entrenamiento en simulacion y el despliegue en la maquina real.
El lanzamiento, anunciado el 2 de noviembre, esta dirigido a los laboratorios de investigacion. No todos los equipos universitarios pueden disenar un bipedo desde cero, contratar especialistas en actuadores y dedicar dos anos al control del equilibrio antes de probar una sola idea. RP1 les entrega la parte de caminar para que puedan empezar por la parte de pensar.
Dos tamanos para una misma idea
El RP1 estandar mide aproximadamente 1,3 metros y cuenta con 24 grados de libertad accionados. Esta pensado para estudiar la marcha, el control del equilibrio y la transferencia de la simulacion a la realidad, ese trabajo poco vistoso de lograr que una estrategia que funciona en un simulador tambien funcione en un hardware que resbala, se flexiona y se queda sin bateria. La version Pro sube hasta 30 grados de libertad, con un cuello de 2 grados y dos brazos de 7 grados cada uno, lo que abre la puerta a investigar politicas completas de principio a fin, la interaccion entre personas y robots y una recogida de datos mas rica.
Ambas cifras excluyen las manos diestras. Los modulos intercambiables de cabeza y los efectores de muneca permiten cambiar la configuracion, incluida la propia RP Hand de la compania. Nada mas salir de la caja, el robot ya camina de forma continua, se recupera de un empujon, se levanta tras una caida y sigue el movimiento humano. Esas funciones parecen basicas hasta que alguien intenta ensenarselas a una maquina. Son meses de trabajo, hechos una sola vez y compartidos con todos.
Abierto significa poder encontrar el fallo
El argumento de RoboParty es practico y su fundador, Yi Huang, lo expuso con claridad: cuando un robot hace algo incorrecto, la causa puede estar en el modelo, en la estrategia de control, en la respuesta del actuador o en el propio metal. En un sistema cerrado solo se puede adivinar. En uno abierto se puede rastrear el problema capa por capa y corregir la capa adecuada.
La parte de programas refleja esa filosofia. RP1 funciona con el sistema PartyOS de la compania, su marco de aprendizaje por refuerzo sin supervision llamado UFO y la tecnologia de imitacion de movimiento MimicLite. El control de todo el cuerpo coordina brazos, torso y piernas para seguir movimientos dinamicos y ajustar la postura. Hay herramientas de teleoperacion con realidad virtual, recogida y reproduccion de datos y readaptacion del movimiento, de modo que una demostracion humana puede convertirse en datos de entrenamiento sin construir un sistema nuevo cada vez. Es una logica parecida a la que impulsa avances medicos que seguimos en Revista Minutos, como el exito clinico del robot cardiaco de Robocath: abrir la tecnologia para que otros puedan verificarla y mejorarla.
Por que podria extenderse rapido
RoboParty ya probo esta formula antes. Su anterior proyecto de codigo abierto RPO, lanzado en enero de 2026, publico disenos mecanicos y electricos junto con materiales de entrenamiento y despliegue, y acumulo mas de 2.600 estrellas en GitHub. Esa comunidad es el canal de distribucion. Un laboratorio en Berlin o en Bangalore puede descargar la misma base que usa un equipo en Shenzhen, comparar resultados con honestidad y publicar mejoras que los demas podran ejecutar a la manana siguiente.
Para el sector en general, compartir el hardware resuelve un problema silencioso. Los articulos sobre inteligencia artificial corporea son dificiles de comparar cuando cada equipo prueba con un robot distinto y unico. Una plataforma abierta y comun ofrece algo que la comunidad investigadora no ha tenido: el mismo cuerpo, los mismos actuadores y el mismo punto de partida. El progreso se vuelve medible. Para los estudiantes, el efecto es aun mas simple. El primer humanoide con el que aprenden ya no tiene por que costar como una casa, un cambio de acceso comparable al de las misiones de larga duracion que preparan nuevas generaciones, como el habitat marciano de la NASA en Houston.
Lo que un laboratorio puede hacer el primer dia
Imaginemos la primera semana con un RP1 sobre la mesa. Un equipo desembala el robot, carga el sistema de control abierto y lo tiene caminando por el pasillo del laboratorio antes de terminar el primer dia, porque caminar nunca fue un problema que tuvieran que inventar. Al final de la semana ya estan probando su propia idea encima de esa base: una nueva forma de agarrar objetos, otra manera de recuperar el equilibrio o una sesion de teleoperacion que convierte los movimientos del brazo de un estudiante en datos de entrenamiento gracias a las herramientas de realidad virtual.
Esa linea de salida es, en realidad, todo el producto. En un proyecto humanoide tipico, el primer ano desaparece entre actuadores, cableado y recuperacion tras caidas, y muchos equipos nunca lo superan. Aqui el primer ano empieza donde viven las preguntas interesantes. Si se multiplica ese efecto por cada laboratorio que adopte la plataforma, el campo gana algo que nunca ha tenido a esta escala: cientos de equipos haciendo experimentos comparables sobre el mismo cuerpo y compartiendo lo que funciona en un formato que el siguiente equipo puede ejecutar sin cambios.
Que mirar a partir de ahora
Conviene mirar el repositorio, no solo la presentacion. Si laboratorios externos empiezan a publicar sus propias formas de caminar, agarrar y recuperarse ejecutadas en RP1, la plataforma estara funcionando. Tambien habra que estar atentos a los primeros resultados comparativos frente a humanoides cerrados en tareas identicas. Los sistemas abiertos ganan despacio y despues de golpe, normalmente cuando las herramientas compartidas superan lo que cualquier equipo construiria solo. RP1 es una apuesta a que la robotica humanoide ha llegado a ese momento.
Mira el Short en YouTube:
También publicado en:
- News Today World – https://newstodayworld.org/breaking-news/2026/11/02/prince-mario-max-schaumburg-lippe-roboparty-rp1-open-source-humanoid-launches/
- Newsy USA – https://newsyusa.com/open-source-humanoid-rp1-gives-us-research-labs-a-shared-starting-line/
- American Morning Post – https://americanmorningpost.com/morning-brief-an-open-source-humanoid-labs-can-start-using-today/
- The American Newsroom – https://theamericannewsroom.com/an-open-source-humanoid-any-lab-can-take-apart-and-improve/
- Revista Minutos – https://revistaminutos.com/roboparty-presenta-rp1-el-humanoide-de-codigo-abierto-pensado-para-investigar/
- Le Miroir Francais – https://lemiroirfrancais.com/roboparty-lance-rp1-un-robot-humanoide-entierement-ouvert-pour-la-recherche/

Sé el primero en comentar